Leitet den Forschungsrahmen und unterstützt bei der Formulierung der erforderlichen Kompetenzen für zukünftige Batteriedemontage-Systeme.

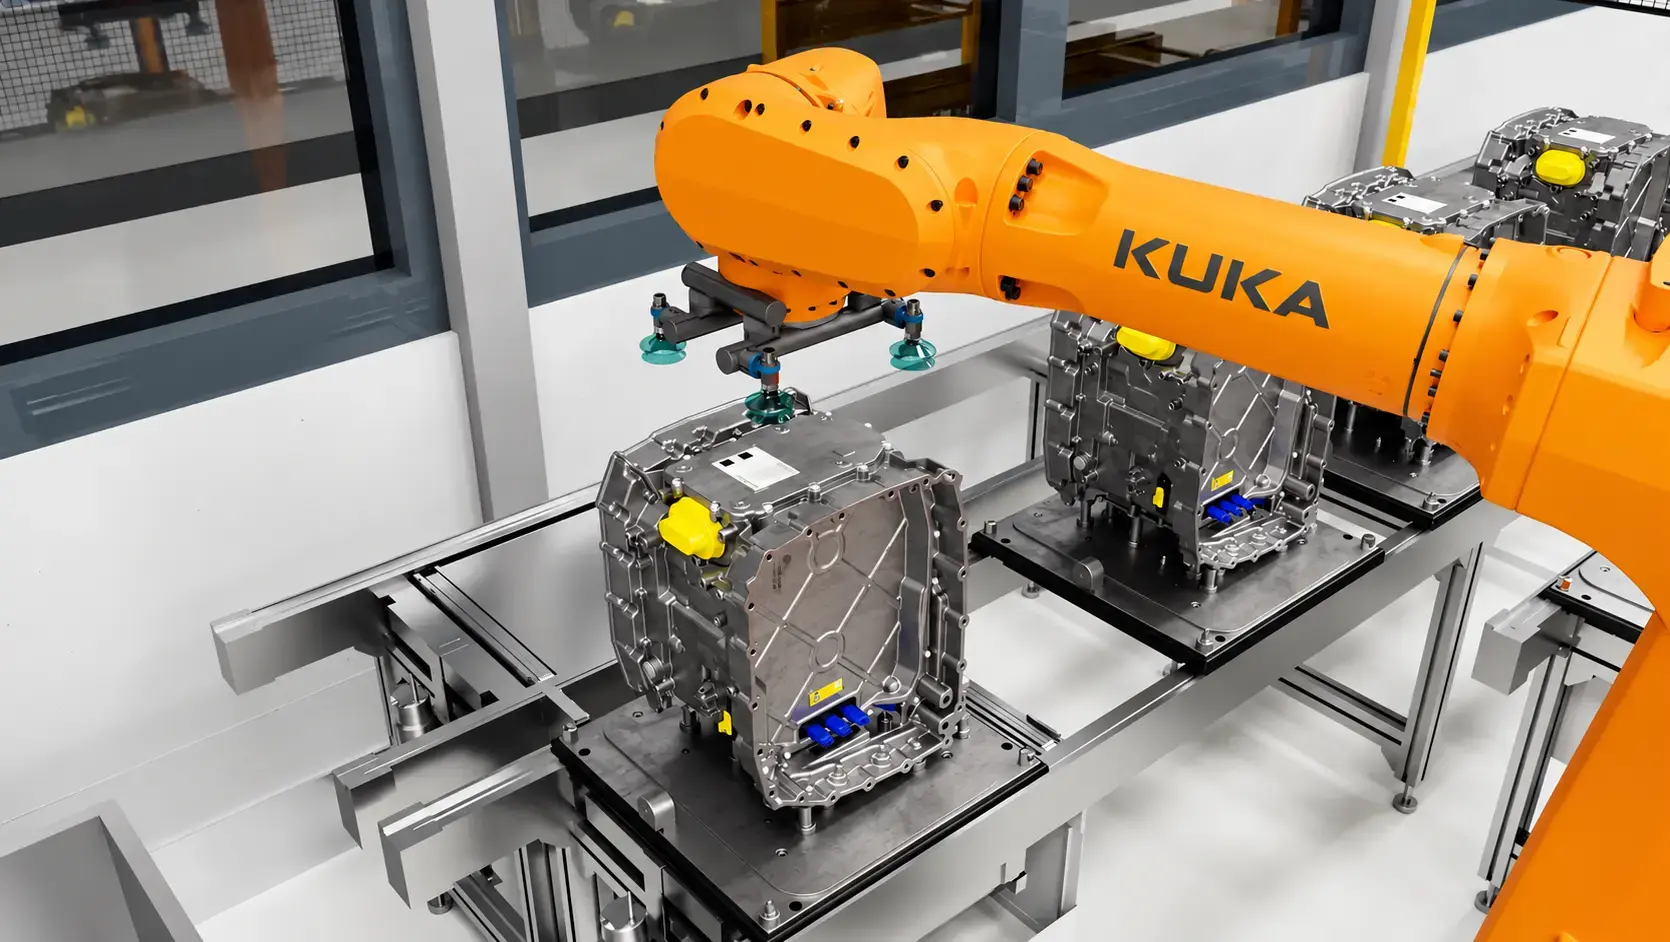
Gemeinsam mit Fraunhofer IWU, EDAG und Grid Dynamics hat Wandelbots die Simulationsszene und daraus resultierende Umsetzung für die Demontage von Hochvoltbatterien entwickelt. Das System kombiniert Bilderkennung, Simulation und adaptive Robotik: Es erkennt, plant und führt Demontageschritte an Batteriepacks unabhängig von deren Zustand, Bauform und Platzierung.
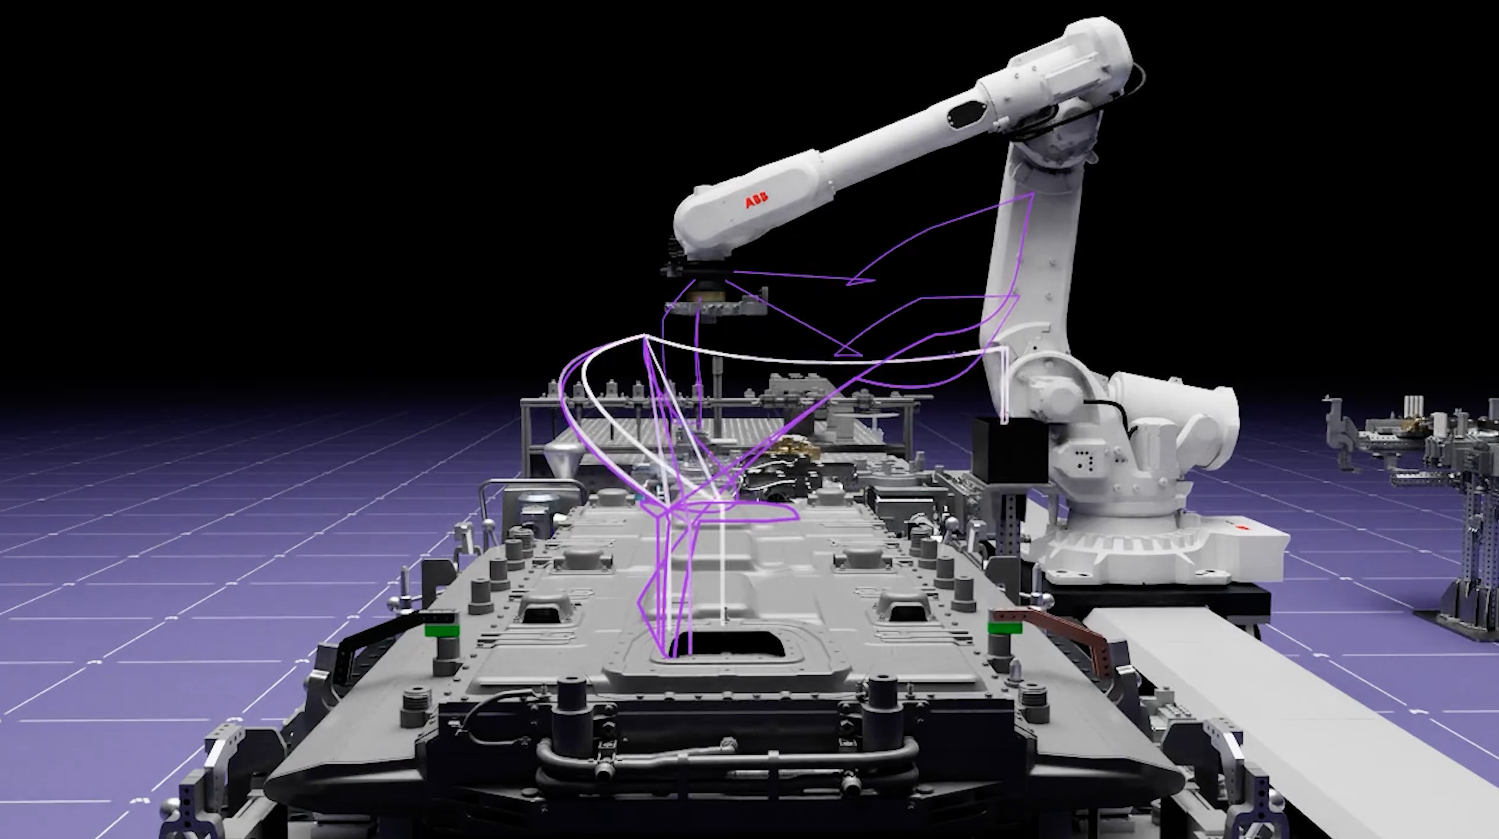
Batteriedemontage zählt zu den komplexesten Aufgaben in der Automatisierung. Roboter müssen vom Erkennen einzelner Bauteile über den Werkzeugwechsel bis hin zum Trennen und Lösen von Verschraubungen zahlreiche Arbeitsschritte koordinieren und diese Umweltbedingungen anpassen.
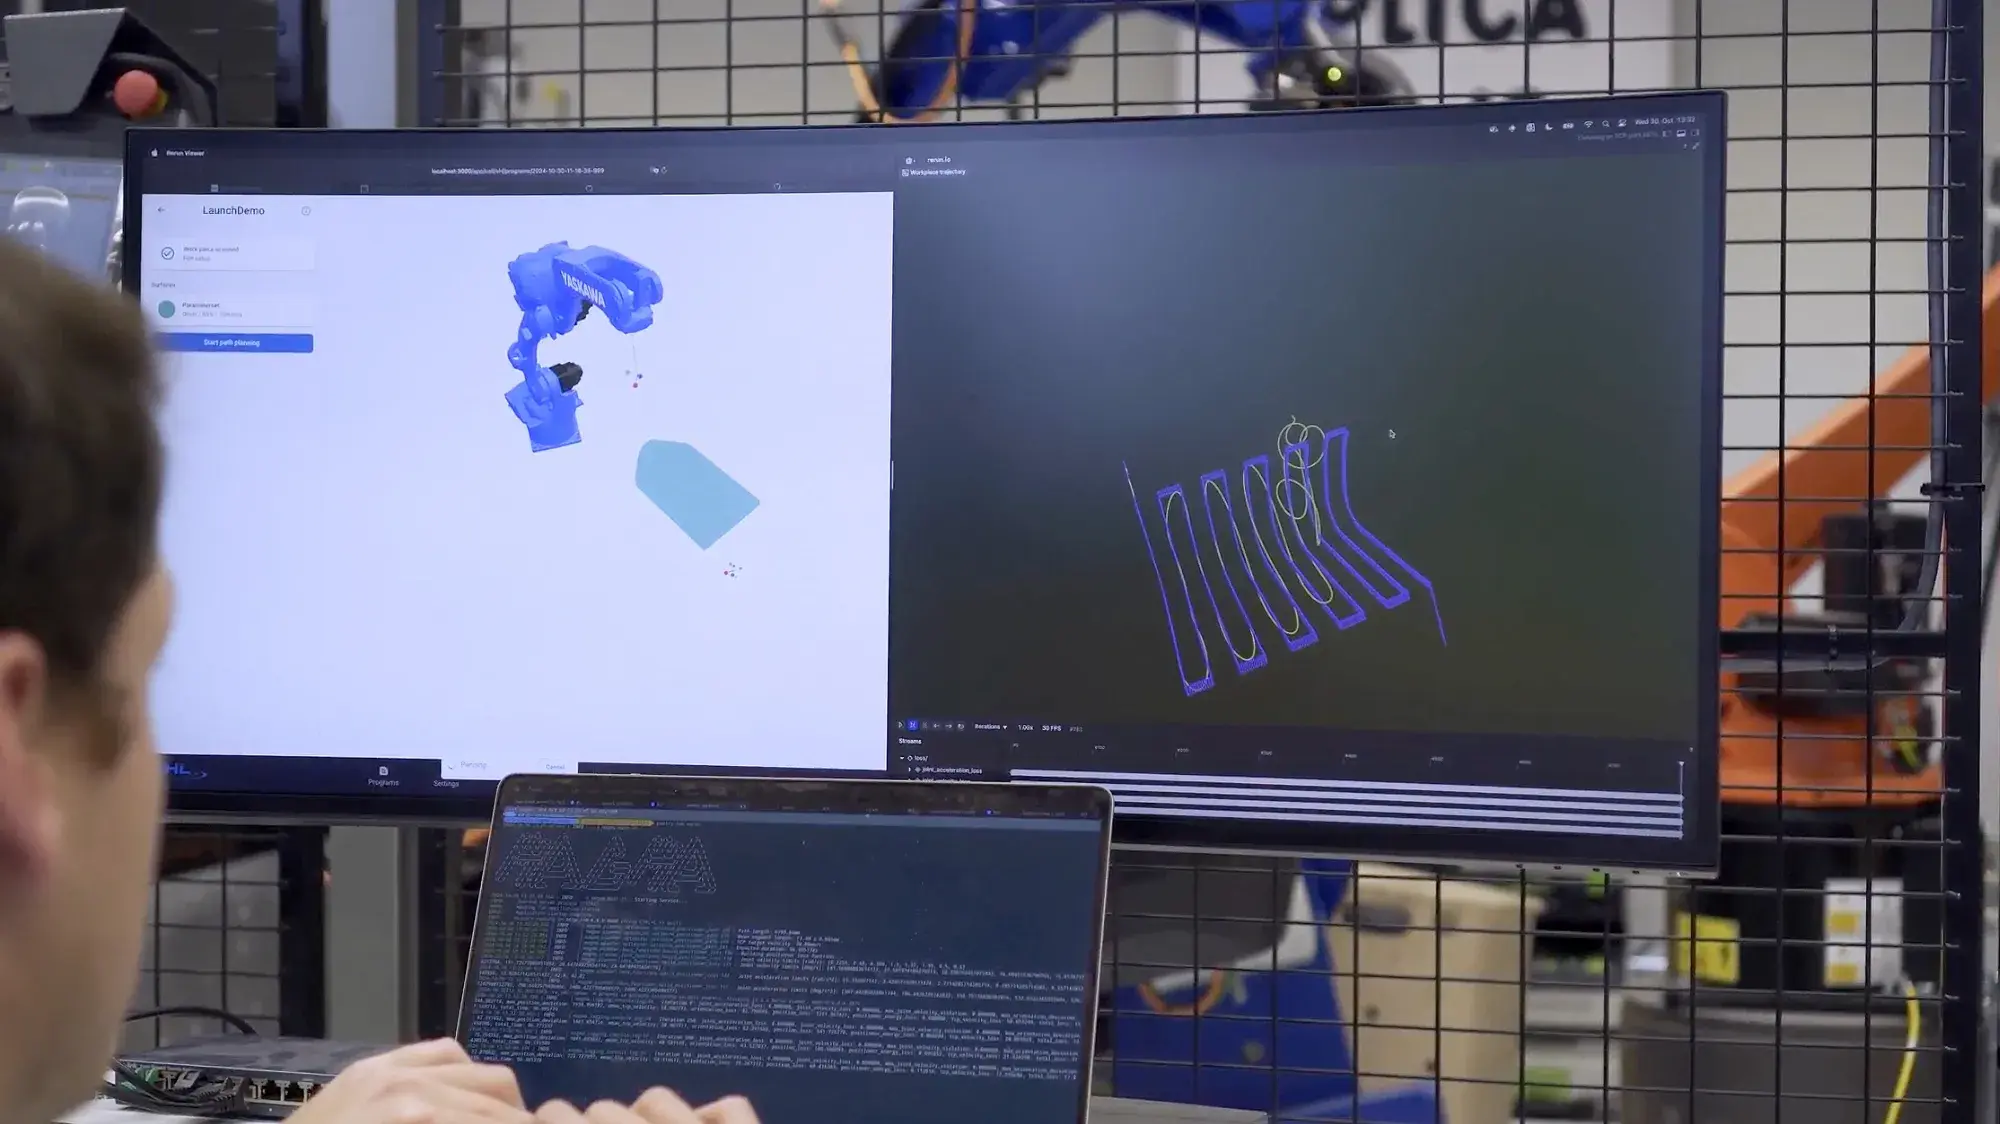
Um diese Herausforderung zu bewältigen, hat das Team den gesamten Workflow vor der Inbetriebnahme durch die Kombination aus Bilderkennung, Simulation und softwaregeführter Automatisierung vollständig in der Simulation entwickelt und validiert.
Daraus entstand eine Demontagezelle für Hochvoltbatterien, die komplexe Demontageprozesse flexibler und anpassungsfähiger plant und ausführt.
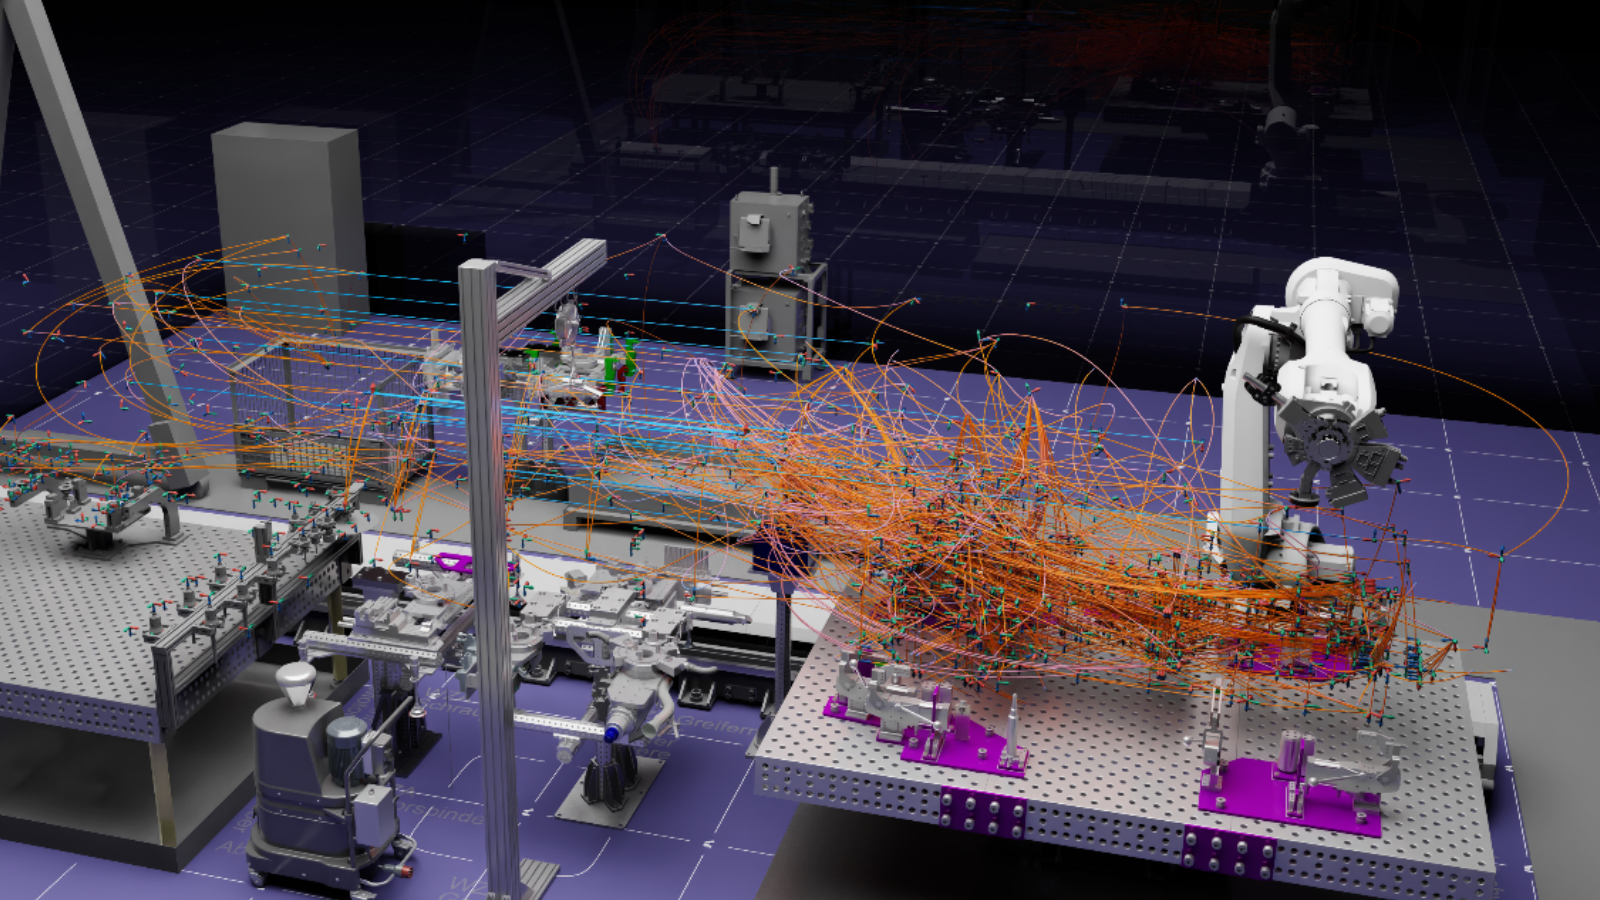
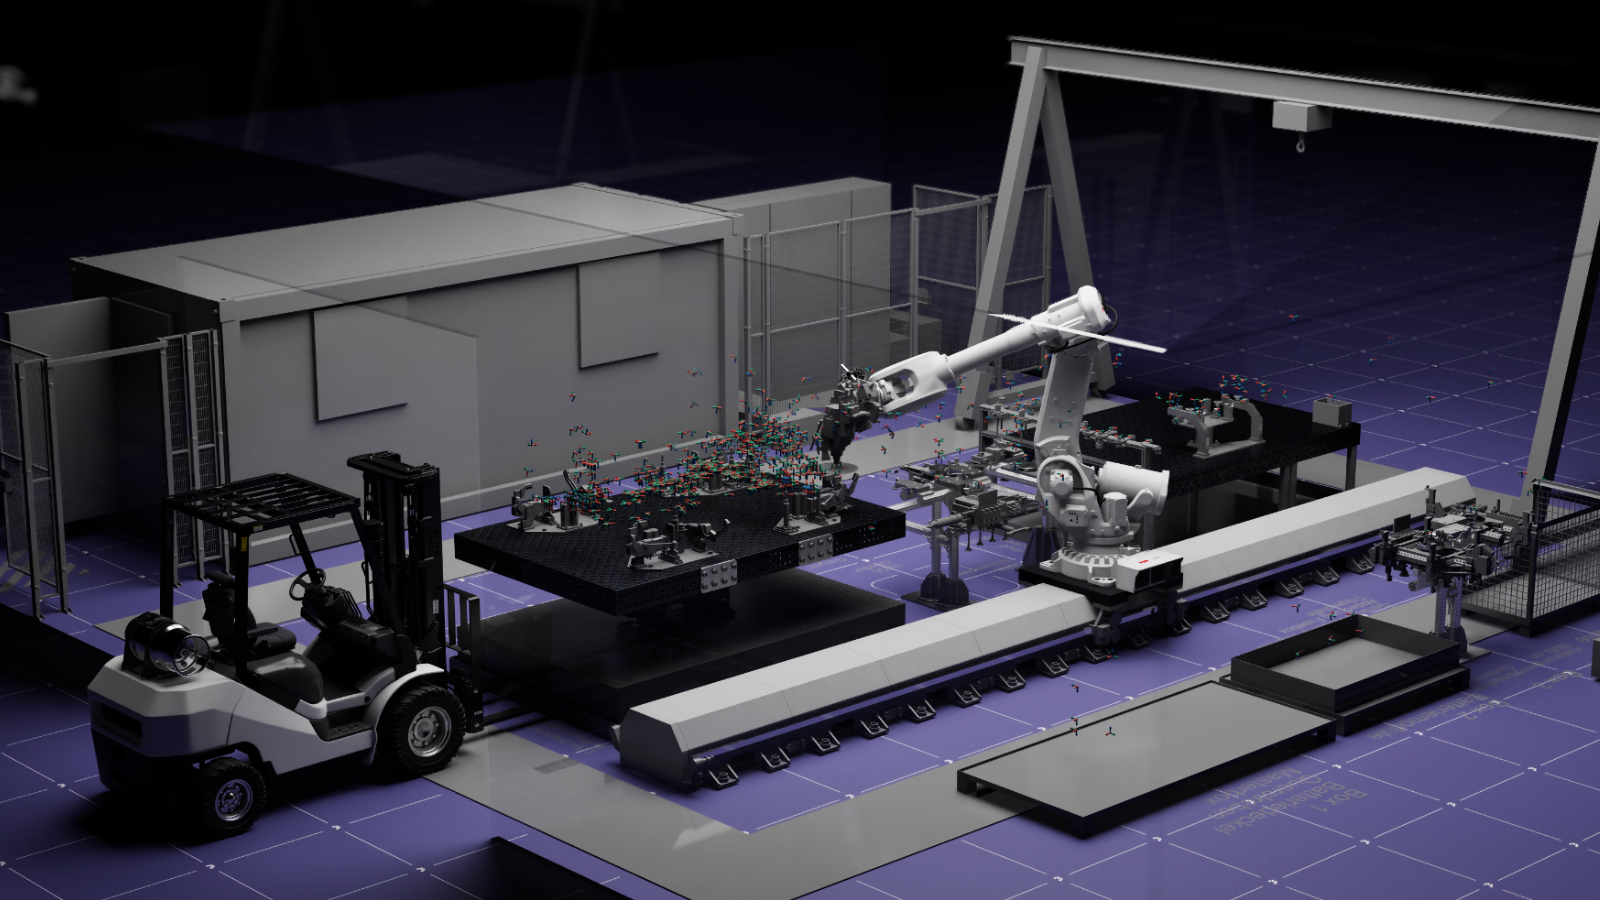
Ziel ist es, über die automatisierte Demontage eines einzelnen Batteriepacks hinauszuwachsen und zu untersuchen, wie künftige Demontagesysteme komplexe Roboterarbeitsabläufe bei unterschiedlichen Batteriedesigns bewältigen werden.
Der Projektfokus liegt darauf, Roboter zu befähigen, ihre Handlungen an Bilderkennung und KI-Vorgaben anzupassen, statt starren Programmabläufen zu folgen.
Um ein intelligentes Batteriedemontage-System zu entwickeln, hat das Team Wandelbots NOVA, NVIDIA Isaac Sim, maschinelle Bilderkennung und adaptive Bewegungsplanung kombiniert.
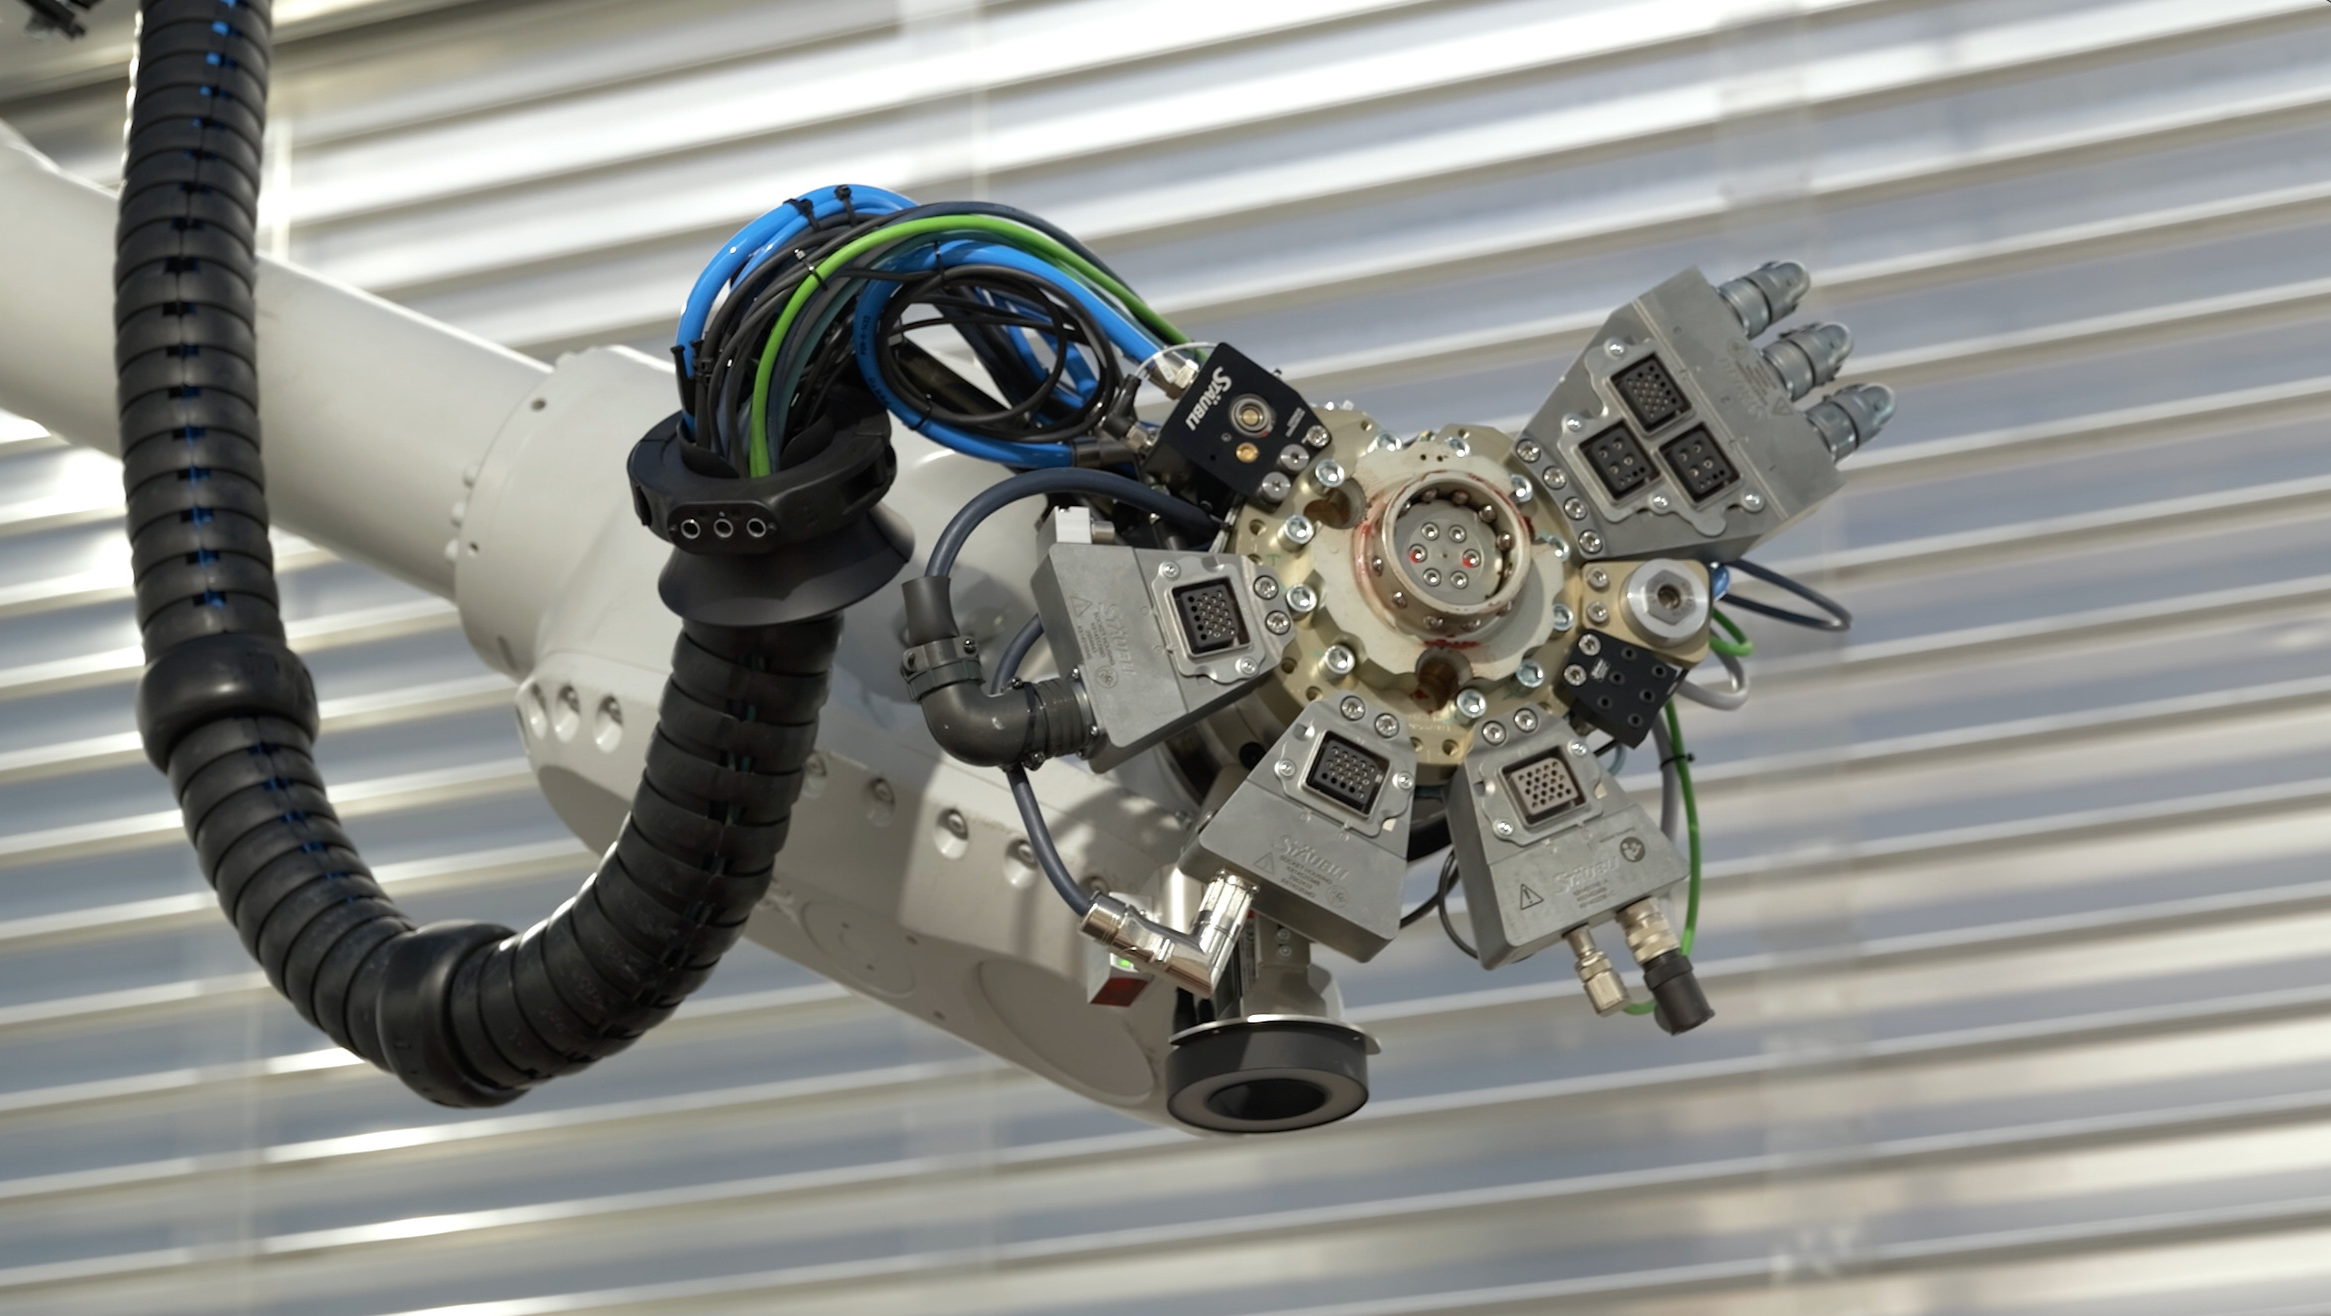
Die Lösung kann Komponenten lokalisieren und Kernaufgaben wie Aufnehmen, Schneiden und Lösen von Schraubverbindungen ausführen. Ein einziger Roboter arbeitet mit 16 verschiedenen Werkzeugkonfigurationen und einer 8 Meter langen Linearachse, die flexiblen Einsatz im gesamten Arbeitsbereich ermöglicht.
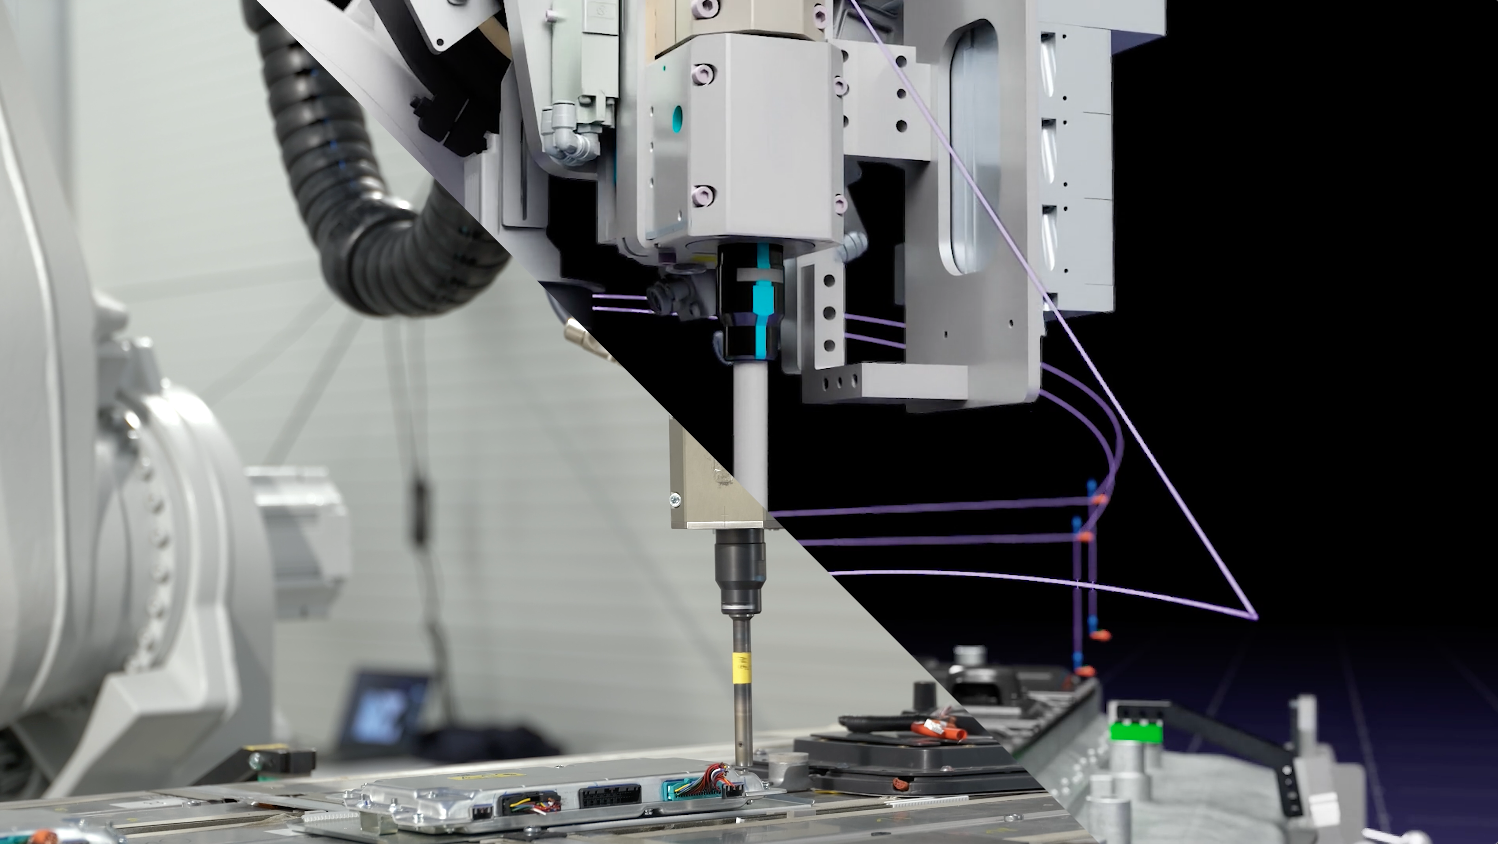
Jedes Batteriepack ist anders. Das macht deren Demontage zu einer Herausforderung, bei der reale Variabilität auf komplexen Roboterabläufen trifft. Der Lösungsansatz des Projekts kombiniert Bilderkennung mit Simulation und adaptiver Bewegungsplanung zu einem flexibleren Automatisierungsansatz.
Ein Simulation-First-Workflow ermöglicht es, Roboterprograme und -prozesse zu entwickeln, zu testen und zu validieren, bevor sie in der physischen Zelle in Betrieb genommen werden.
Der Anwendungsfall zeigt beispielhaft, wie sich komplexe robotergestützte Demontageprozesse entwerfen, simulieren und validieren lassen, bevor sie in Betrieb genommen werden.
Mit der fertiggestellten Demontagezelle beginnt nun die nächste Phase: der Praxistest unter realen Bedingungen. Auch hierbei geht es nicht um Serienreife, sondern darum, zu untersuchen, wie sich Bilderkennung, Simulation und softwaregeleitete Automatisierung kombinieren lassen, um Herausforderungen der Batteriedemontage zu meistern.
Talk to our team about how Wandelbots NOVA can help you scale robot automation faster.
Get in touch →