
← All success cases

Vom digitalen Zwilling zur physischen Anlage - Simulation dynamischer Roboterpfade
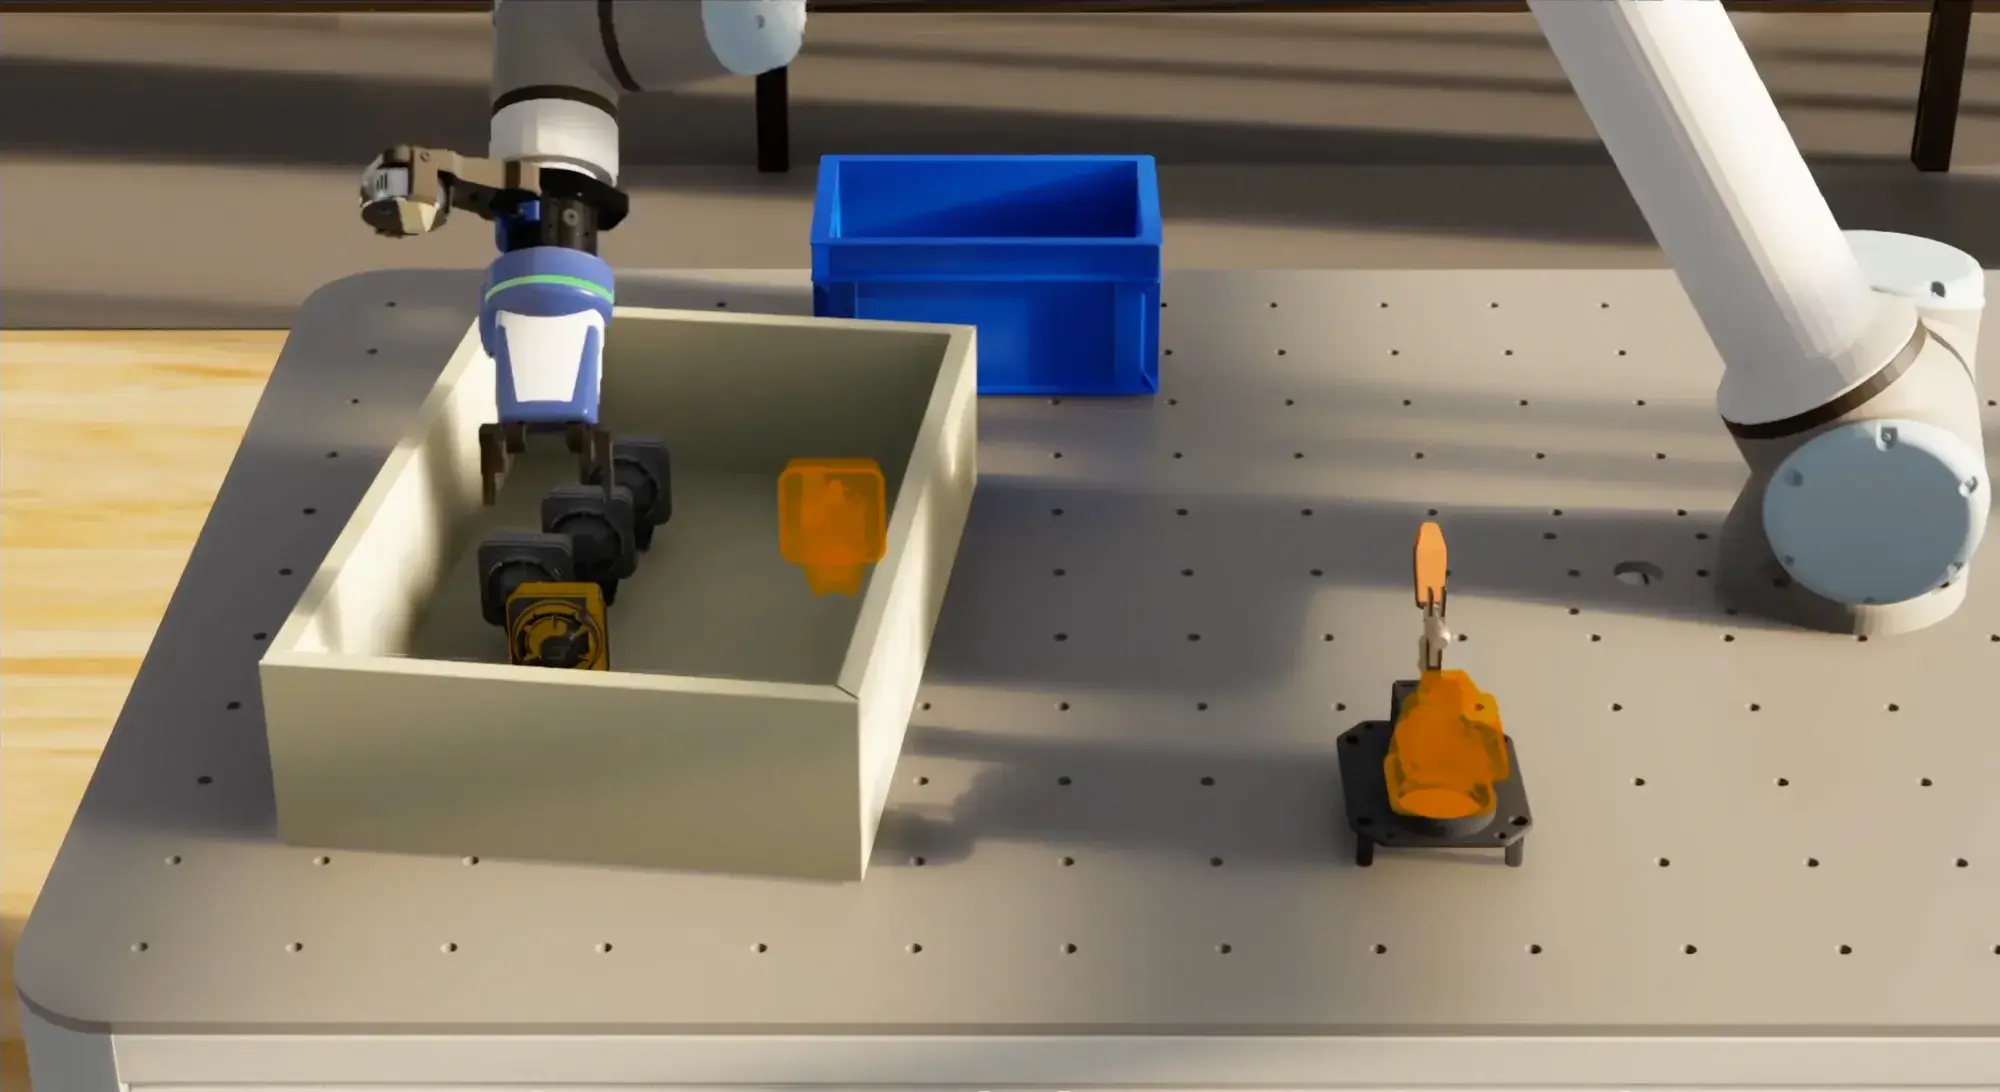
Volkswagen nutzt Wandelbots NOVA, um eine Pick-and-Place-Anwendung mit dynamischem Roboterpfad in NVIDIA Omniverse virtuell zu planen und zu simulieren. Unterschiedliche Abholpositionen werden per Vision-System erkannt und innerhalb der NOVA-Omniverse-Erweiterung in Roboterbewegungen übersetzt.
Use Case Overview
Wenn Bauteile an unterschiedlichen Positionen liegen, müssen Roboter ihre Bewegungen dynamisch anpassen. Solche Anwendungen direkt an der realen Anlage zu entwickeln, ist aufwendig und kostspielig.Volkswagen nutzt Wandelbots NOVA und NVIDIA Omniverse, um die automatisierte Signalhornmontage zunächst virtuell zu planen. Ein 3D-Vision-System erkennt die Position der Bauteile, während NOVA die passenden Roboterbewegungen erzeugt.Im digitalen Zwilling lassen sich Roboter, Werkzeuge und Abläufe frühzeitig optimieren. Das reduziert den Aufwand bei der späteren Inbetriebnahme und beschleunigt den Weg zur fertigen Anlage.
ABOUT
Die Gläserne Manufaktur der Volkswagen Sachsen GmbH ist Produktionsstandort des VW ID.3 und ein Erprobungsstandort für innovative Produktionslösungen innerhalb der Volkswagen-Gruppe.
OBJECTIVE
Die Pick-and-Place-Anwendung für die Signalhornmontage soll virtuell geplant werden, um die Cycle-Time zu optimieren und die spätere physische Zelle präziser vorzubereiten.
SOLUTION
Über die NVIDIA-Omniverse-Integration in Wandelbots NOVA wurde ein digitaler Zwilling der Automatisierungszelle mit Roboter, Werkzeug, Vision-System und dynamischen Roboterpfaden geplant.
IMPACT
Die ideale Zellkonfiguration konnte ohne Hardwareinvestition erarbeitet werden. Durch die Übertragung der virtuellen Planung in die physische Zelle wird die Time-to-Market deutlich reduziert.
Challenges & process
Mit steigender Nachfrage nach Elektrofahrzeugen werden effiziente Fertigungsprozesse für Automobilhersteller noch wichtiger. Volkswagen wollte die Signalhornmontage optimieren, indem Roboter, Werkzeuge und Konfigurationen zuerst virtuell getestet werden.
Der Roboter greift Signalhörner aus einer Box, wobei sich die Abholpositionen unterscheiden. Ein 3D-Vision-System erkennt Position und Ausrichtung und übermittelt die Daten an das NOVA-Roboterprogramm, damit der Greifer präzise arbeiten kann.
Damit virtuelle Planung Entwicklungszyklen wirklich verkürzt, muss sie zuverlässig in die reale Roboterzelle überführt werden. NOVA verbindet Omniverse Isaac Sim mit der Roboterplanung und hilft Volkswagen, Prozesse virtuell zu testen, zu iterieren und abzusichern.
“Wir erhoffen uns von der Planung mit NOVA in Omniverse, dass wir bestehende digitale Planungswerkzeuge weiter nutzen und deutlich früher auf eine digitale Baustelle gehen können.”
Leiter Neue Mobilität und Innovationen, Volkswagen Sachsen GmbH
Impact & results
Volkswagen plante die gesamte Anlage zunächst virtuell und konnte Automatisierungsvorteile ohne anfängliche Hardwarebeschaffung nachweisen. Die 3D-Modelle in NOVA erleichtern die Erstellung digitaler Zwillinge und die Auswahl einer geeigneten Zellkonfiguration.
Roboterpfade und Bewegungen aus der Omniverse-Planung können anschließend in die physische Implementierung übertragen werden. Dadurch steigt die Effizienz der Produktentwicklung und die Zeit bis zur Inbetriebnahme sinkt.


Ready to bring Wandelbots to your production line?
Talk to our team about how Wandelbots NOVA can help you scale robot automation faster.
Get in touch →